Kontaktlose, reproduzierbare Steuerung für Forschung, Diagnostik und Mikrotechnik
Die kontrollierte berührungslose Bewegung ferromagnetischer Nanopartikel gewinnt in zahlreichen Anwendungsfeldern zunehmend an Bedeutung. Dies eröffnet neue Möglichkeiten in der Biomedizin, beispielsweise bei der Zellmanipulation und -sortierung sowie beim magnetischen Drug Targeting (MDT). Auch in der Mikro- und Nanorobotik eröffnen sich neue Perspektiven. Angesichts der dynamischen Entwicklung dieses Forschungs- und Technologiefelds kann diese Aufzählung jedoch nur einen Ausschnitt der Möglichkeiten zeigen.
Gerade im Mikro- und Nanobereich stößt die klassische mechanische Handhabung an Grenzen. Dominante Oberflächenkräfte, begrenzter Bauraum für Aktoren und die anspruchsvolle, reproduzierbare Positionierung kleinster Objekte erschweren präzise Prozesse. Kontaktlose magnetische Manipulationsverfahren eröffnen hier neue Applikationen: Sie ermöglichen die gezielte Steuerung ferromagnetischer Nanopartikel in flüssigen Probenumgebungen – ohne direkten mechanischen Eingriff in die Probe.
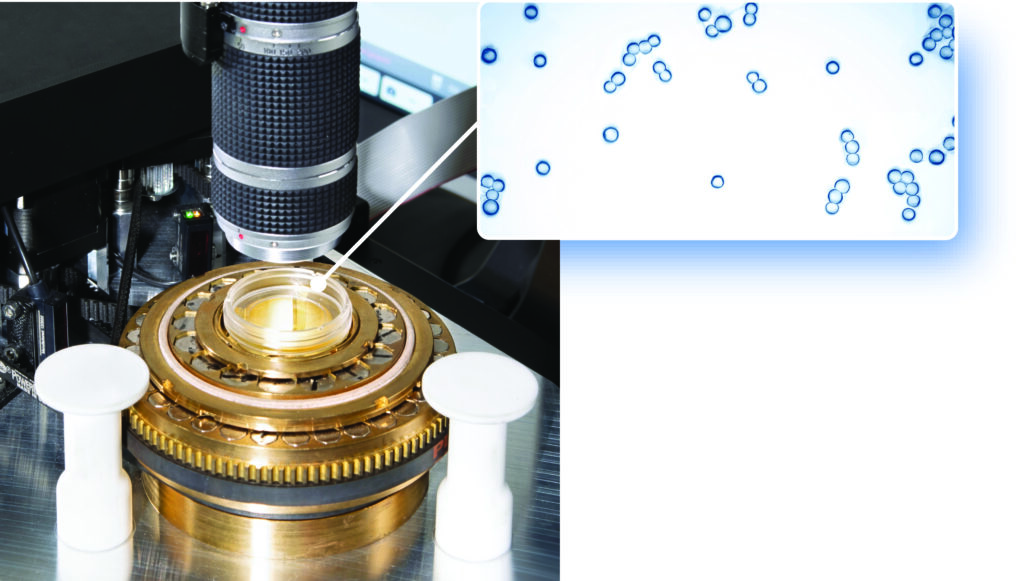
Hier setzt die vorgestellte Lösung an: Ein 2D- bzw. 3D-Manipulator für magnetisierbare Nanopartikel sowie mikro- und makromagnetische Objekte ermöglicht eine präzise und reproduzierbare Steuerung von Bewegungs- und Positionierungsabläufen in zwei oder drei Dimensionen – kontaktlos und auf Basis gezielt erzeugter magnetischer Felder und Feldgradienten. Die Echtzeitsteuerung erfolgt über eine mitgelieferte Software. Mithilfe eines digitalen Mikroskops lässt sich die Bewegung der Partikel in Echtzeit visualisieren und analysieren.
Prinzip
Das System besteht aus mehreren verschiedenen ringförmigen magnetischen Teilsystemen, die auf dem sogenannten Halbach-Prinzip basieren. Es verwendet sowohl Halbach-Dipol- als auch -Quadrupol-Anordnungen, die überlagerte Magnetfelder und Feldgradienten erzeugen.
Das homogene Feld des Dipols bewirkt eine reversible Agglomeration superparamagnetischer Partikel, wodurch sich deren Geschwindigkeit im Vergleich zu einzelnen Partikeln, die sich im gleichen Gradientenfeld bewegen, erhöht.
Die erforderlichen Magnetfeldgradienten sind in Amplitude und Richtung durch Drehen verschiedener Quadrupol-Subsysteme in der Einheit um die vertikale Achse einstellbar. Diese Drehungen werden softwaregestützt, um eine einfache Anpassung der gewünschten Gradientenkonfigurationen und damit reproduzierbare Manipulationssequenzen zu ermöglichen.
Applikationen
Durch dieses Funktionsprinzip eignet sich das System für eine Vielzahl von Anwendungen in Biologie, Diagnostik und Mikrotechnik, in denen magnetisierte Partikel präzise, reproduzierbar und kontaktlos bewegt werden müssen. Einsatzmöglichkeiten reichen von der DNA-Extraktion in Lab-on-Chip-Systemen über ultraschnelle Biosensorik bis hin zur gezielten Zellseparation und automatisierten Prozessabläufen. Auch in der Krebsforschung und Diagnostik bietet die magnetische Manipulation Potenzial, etwa bei der Isolation und Analyse zirkulierender Tumorzellen. In der 3D-Zellkultur und bei der Entwicklung komplexer Zellmodelle eröffnet sie neue Ansätze zur gezielten Anordnung und Bewegung magnetisch markierter Strukturen. Darüber hinaus bildet die magnetische Steuerung eine wichtige Grundlage für Anwendungen in der Mikrorobotik sowie für magnetisch navigierbare medizinische Systeme.
Kontaktlose magnetische Partikelmanipulation schafft die Grundlage für präzisere Experimente, effizientere Prozesse und innovative Anwendungen in Forschung und Technologie. So entstehen neue Antworten auf komplexe Forschungsfragen – und neue Möglichkeiten für künftige Produktdesigns.